Langue
Obtenez un devis
+ 86-152-5712-5882
Obtenez un devis
 Maison / Nouvelles / Actualités de l'industrie / Comment les bras robotisés de soudage, les convoyeurs d'écrous LSN et les machines de soudage continu FN construisent des lignes de production plus intelligentes
 2026.07.23
 Actualités de l'industrie
La définition du soudage à la machine, en termes pratiques, fait référence à un processus d'assemblage dans lequel un équipement mécanique ou programmable contrôle l'arc, la pression ou le chemin du joint au lieu d'une personne tenant une torche ou un pistolet à la main. L'opérateur règle les paramètres une seule fois, la machine les répète des milliers de fois et le résultat est un joint dont la résistance et l'apparence ne dérivent pas de la première pièce au dix millième. Ceci est différent du soudage manuel, où la fatigue, les tremblements des mains et la vitesse de déplacement incohérente créent des variations d'une soudure à l'autre.
Dans un contexte d'usine, le soudage à la machine se présente généralement sous trois formes : des cellules robotisées de soudage à l'arc ou par points, des soudeuses par résistance à position fixe et des soudeuses à joint continu. Chacun a un rôle différent. Un bras robotique gère des chemins de joint complexes et tridimensionnels. Une soudeuse par résistance ou par couture gère des joints plats et reproductibles à grande vitesse. Un système de convoyeur ou d'alimentation maintient le petit matériel, tel que des écrous ou des goujons, en position sans qu'un travailleur n'atteigne un appareil à la main. Lorsque ces trois catégories sont combinées en une seule ligne, l'installation atteint un niveau de répétabilité que les stations manuelles ne peuvent égaler.
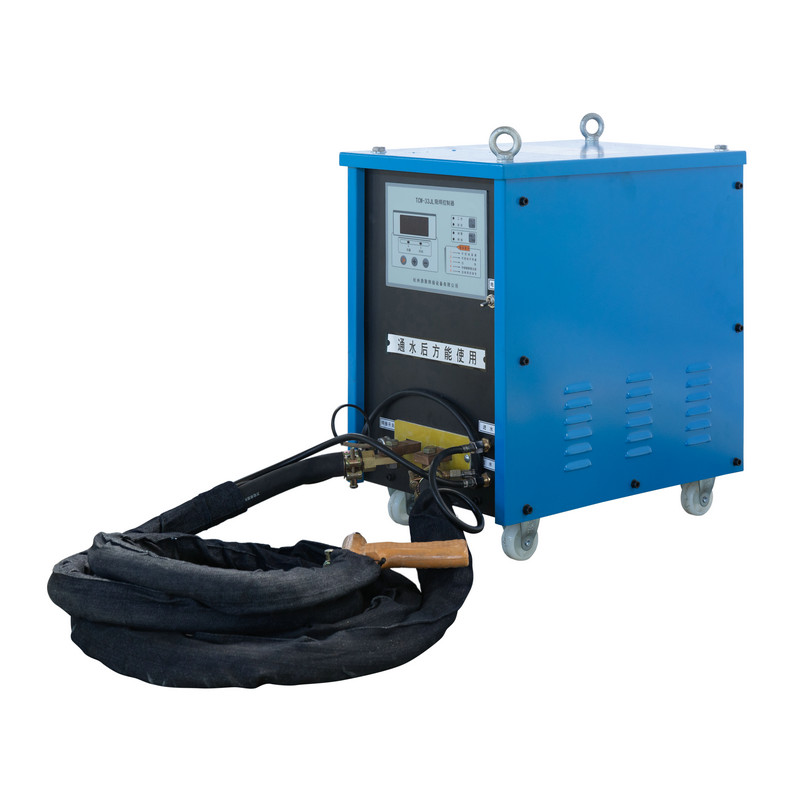
Le bras robotique de soudage C'est le composant que la plupart des gens imaginent lorsqu'ils entendent « soudage automatisé ». Il s'agit d'un manipulateur multi-axes qui transporte une torche, un pistolet ou un porte-électrode le long d'un chemin programmé, répétant le même mouvement en une fraction de millimètre à chaque cycle. Contrairement à une tête de soudage fixe, le bras peut atteindre les coins, s'incliner dans des angles difficiles et basculer entre plusieurs programmes de soudage sans réoutillage.

Une cellule robotisée de soudage par points est généralement justifiée lorsqu'une pièce comporte plus d'une poignée de soudures répétées par cycle, lorsque la géométrie du joint est tridimensionnelle ou lorsque l'emplacement de la soudure est difficile à atteindre de manière constante pour une personne pendant un quart de travail complet. Les cadres en tôle, les composants de châssis, les supports et les boîtiers sont des candidats courants car ils combinent plusieurs soudures courtes sur plusieurs plans.
| Idée fausse | Réalité pratique |
|---|---|
| Les bras robotisés ne conviennent qu'à la production en grand volume | Les cellules avec changement de programme rapide prennent également en charge des lots mixtes de plus faible volume |
| La programmation nécessite à chaque fois un ingénieur dédié | De nombreux pendentifs d'apprentissage et outils de programmation hors ligne permettent aux opérateurs formés d'ajuster les trajectoires. |
| Le soudage robotisé supprime le besoin de contrôles de qualité | Une production cohérente nécessite toujours une inspection dimensionnelle et visuelle périodique |
La manipulation des fixations est une étape facile à négliger, mais c’est pourtant l’une des causes les plus fréquentes d’arrêts de ligne lors des opérations d’assemblage et de soudage. Un Convoyeur d'écrous LSN résout ce problème en triant, en orientant et en livrant les écrous via un chemin vibrant ou sur chenilles afin qu'un bras robotique, un pistolet à écrous à souder ou une station manuelle reçoive toujours une pièce correctement orientée au moment exact où elle est nécessaire.

Un alimentateur automatique d'écrous construit autour d'une piste de convoyeur effectue généralement quatre tâches en séquence : stockage en vrac, tri par orientation, séparation d'une seule pièce et livraison au point de soudure. Étant donné que ces étapes se déroulent mécaniquement, la ligne ne dépend pas d'un opérateur qui sélectionne et place manuellement le petit matériel, ce qui est à la fois lent et une source courante de pièces manquées ou doubles.
| Alimentation manuelle des noix | Livraison de noix alimentées par convoyeur |
|---|---|
| L'opérateur sélectionne et oriente chaque écrou à la main | L'orientation de la piste s'effectue automatiquement avant la livraison |
| Vitesse d'avance limitée par la fatigue et l'attention de l'opérateur | Vitesse d'alimentation adaptée au temps de cycle de la cellule de soudage |
| Risque plus élevé de pièces manquées ou alimentées en double | Les capteurs confirment la livraison d'une seule pièce avant chaque cycle |
Lorsqu'il est associé à un bras robotique, le convoyeur devient essentiellement la chaîne d'approvisionnement du bras. Si l'alimentateur cale, tout le cycle de soudage en aval s'arrête avec lui. La fiabilité de l'alimentateur est donc souvent le facteur décisif pour savoir si une ligne automatisée atteint son objectif de production quotidienne.
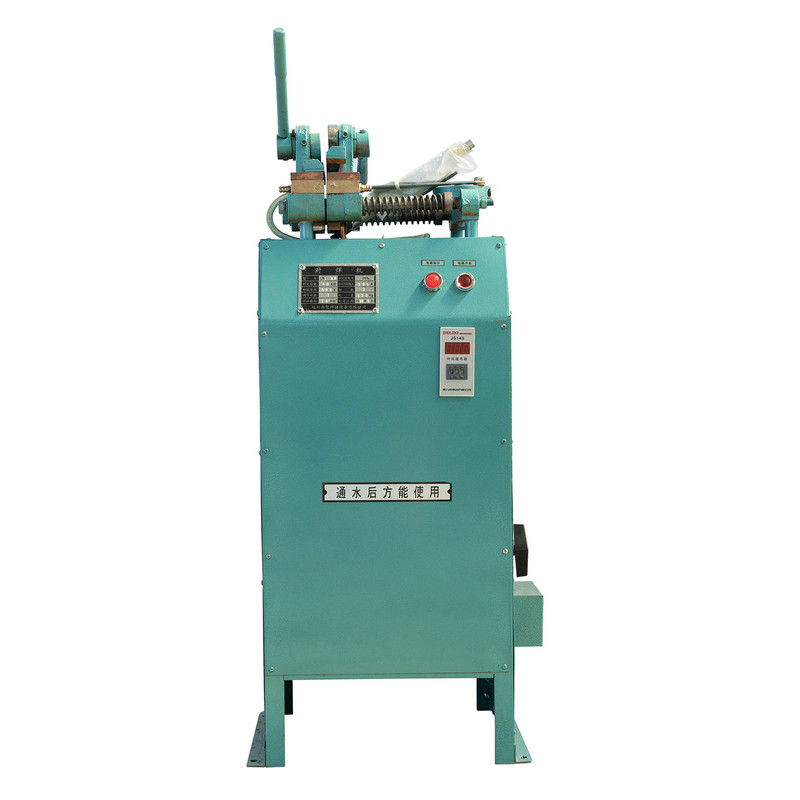
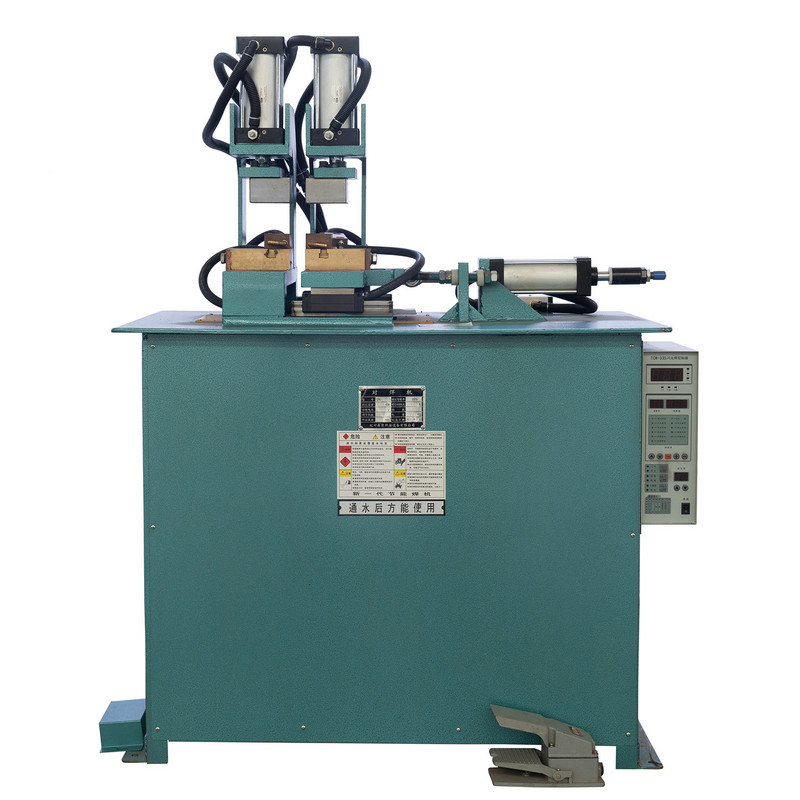
Là où le bras robotique et le convoyeur d'écrous manipulent des joints discrets, point par point, un Machine à souder les joints FN est construit pour une tâche différente : produire une série continue et superposée de soudures par résistance le long d'une ligne de joint, formant ce qui est effectivement un joint étanche ou structurellement continu. Il s'agit de l'approche standard pour les réservoirs, les conduits, les fûts et autres pièces qui nécessitent un bord scellé ou uniformément résistant plutôt qu'une série de points de soudure individuels.

Contrôle le degré de chevauchement formé entre les pépites de soudure successives le long du joint.
Détermine la pénétration des pépites et aide à prévenir l’expulsion au bord de la couture.
Affecte la durée de vie et la cohérence des roues d’électrodes sur de longues séries de production.
Le soudage continu est jugé moins par la résistance individuelle de la soudure que par l'uniformité sur toute la longueur du joint. Un joint avec un espacement régulier des nuggets et un chevauchement constant résiste bien mieux aux fuites et à la concentration de contraintes qu'un joint avec un pas irrégulier, même si le point individuel le plus fort de chaque joint est similaire.
Le value of combining these three machine types shows up most clearly when they are mapped as a single flow rather than treated as separate stations. A typical integrated cell might move a part from raw material staging, through fastener delivery, into robotic joining, and finally through seam finishing and inspection.
Les stations d'alimentation et les stations robotisées sont généralement les deux points qui méritent d'être surveillés de plus près, car un décrochage sur l'un ou l'autre arrête tout en aval. Les stations de soudage par couture et de contrôle qualité ont tendance à fonctionner selon un cycle plus régulier une fois alimentées par un approvisionnement constant en pièces assemblées.
Le table below reflects general patterns reported across automated resistance welding lines rather than any single facility, and is meant as a planning reference rather than a guarantee.
| Méthode | Type de joint typique | Volume le mieux adapté | Implication des opérateurs |
|---|---|---|---|
| Soudage manuel à l'arc ou par points | Couture pointue ou courte | Faible à modéré | Continu, pratique |
| Robotique arm welding cell | Chemin multipoint, 3D | Modéré à élevé | Chargement, surveillance, changement |
| Couture continue welding machine | Couture longue et uniforme | Pièces élevées et répétées | Mise en place et contrôles périodiques |
Automatisation d'usine de soudage Lignes de soudage par résistance automatisées Robotique Spot Welding Cell
Les équipements de soudage automatisés récupèrent leur coût grâce à la disponibilité, et pas seulement à la vitesse de cycle brute. Une ligne qui fonctionne rapidement mais s'arrête deux fois par quart de travail en raison de chargeurs bloqués ou d'électrodes mal alignées sera moins performante qu'une ligne légèrement plus lente qui fonctionne sans interruption. Trois habitudes tendent à distinguer les lignes fiables des lignes peu fiables.
La formation est aussi importante que le matériel lui-même. Les opérateurs qui comprennent pourquoi un alimentateur se bloque ou pourquoi le pas d'une soudure dérive peuvent corriger des problèmes mineurs avant qu'ils ne dégénèrent en arrêts complets, ce qui maintient la ligne de soudage automatisée plus proche de son rendement prévu sur une année de production complète.
Un bras robotique déplace une torche ou un pistolet le long d'une trajectoire programmée sur plusieurs axes, ce qui convient aux articulations complexes ou tridimensionnelles. Une soudeuse à résistance fixe applique une pression et un courant à des points de consigne ou le long d'un chemin de joint fixe, ce qui convient aux joints plats et reproductibles à grande vitesse.
Le placement manuel est plus lent, plus sujet aux pièces manquées ou alimentées en double, et limité par la fatigue de l'opérateur au cours d'un quart de travail. Un alimentateur basé sur un convoyeur maintient une vitesse d'alimentation constante adaptée au cycle de soudage et réduit les risques de problèmes d'alimentation.
Le soudage continu produit des pépites de soudure qui se chevauchent et forment un joint uniforme, souvent résistant aux fuites, tandis que les points de soudure individuels laissent des espaces entre les joints. Le soudage par couture est préférable lorsque l'étanchéité ou la résistance structurelle continue sont plus importantes que la résistance des joints isolés.
Les bourrages d’alimentateur et la dérive de positionnement robotique sont les deux causes les plus fréquemment signalées sur les lignes automatisées. Ces deux problèmes sont généralement résolus par des intervalles d'inspection programmés plutôt que par des réparations réactives après un arrêt.
Oui, à condition que la cellule prenne en charge un changement rapide de programme entre les numéros de pièce. Cela dépend davantage de la programmation et de la flexibilité du luminaire que du matériel du bras robotique lui-même.
Produits recommandés
Produit
Coordonnées.
+ 86-152-5712-5882
Fax: + 86-563-2269966
N ° 21 Guangping Road, Guangde Economic Development Zone, Guangde City, Province d'Anhui
Code QR